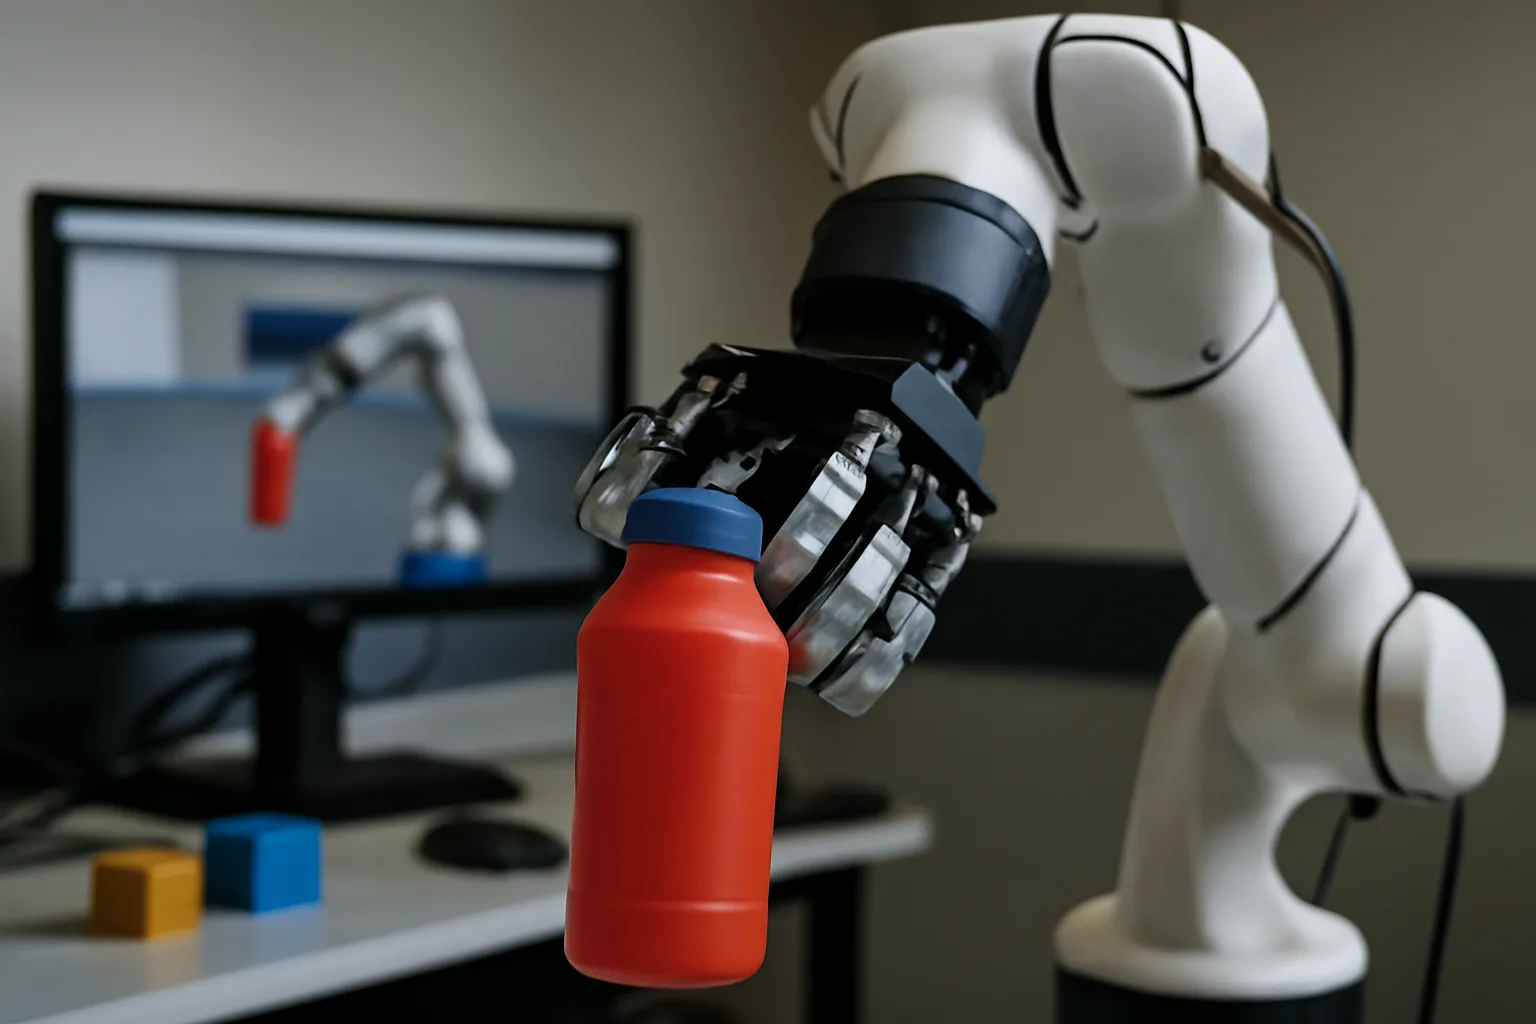
В последните години роботиката се развива стремително, като една от основните задачи остава подобряването на способността на роботите да захващат и манипулират обекти. Тази функция е критична за широк спектър от приложения – от индустриална автоматизация до домашна помощ. Новите подходи, базирани на домейн рандомизация и генеративни модели, предлагат обещаващи решения за преодоляване на ограниченията, свързани с обучението на роботи в симулирани среди и тяхното пренасяне в реалния свят.
Какво представлява домейн рандомизацията и генеративните модели?
Домейн рандомизацията е техника, при която симулационната среда се изменя по различни начини – например чрез промяна на осветлението, текстурите, формите и други параметри. Целта е да се създаде разнообразие от ситуации, които да подготвят модела за работа в реални условия, където факторите са много по-непредсказуеми. Това позволява на роботите да развият по-общи и устойчиви стратегии за захващане.
Генеративните модели, от своя страна, използват машинно обучение за създаване на нови данни или действия, които могат да помогнат на робота да предвиди и адаптира захвата си спрямо различни обекти и ситуации. Тези модели се обучават да генерират оптимални захвати, базирани на опита от симулации и реални данни.
Защо това е важно?
Традиционните методи за обучение на роботи често изискват големи количества реални данни, което е скъпо и времеемко. Освен това, роботите, обучени само в симулации, често не успяват да се адаптират добре към реалния свят поради разликите между виртуалната и физическата среда. Домейн рандомизацията и генеративните модели предлагат начин за преодоляване на този проблем, като увеличават устойчивостта на алгоритмите към вариации и непредвидени ситуации.
Това е особено важно за индустрии, където роботите трябва да работят с разнообразни и непредсказуеми обекти, като логистика, производство и здравеопазване. Подобряването на захвата ще увеличи ефективността, намали грешките и ще разшири възможностите за автоматизация.
По-широк контекст и бъдещи перспективи
Технологиите за домейн рандомизация и генеративни модели са част от по-голямото движение към по-интелигентни и адаптивни роботи. Те се вписват в тенденцията за използване на изкуствен интелект и машинно обучение, които трансформират начина, по който роботите възприемат и взаимодействат със света.
В бъдеще се очаква тези подходи да се интегрират с други технологии като сензори с висока резолюция, 3D визуализация и невронни мрежи за по-добро разбиране на околната среда. Това ще доведе до роботи, които могат да изпълняват сложни задачи с минимална човешка намеса и по-голяма надеждност.
Какво може да последва?
Развитието на домейн рандомизацията и генеративните модели ще стимулира появата на нови приложения в роботиката, включително в сфери като автономни превозни средства, селско стопанство и дори в космическите изследвания. Компаниите, които инвестират в тези технологии, ще имат конкурентно предимство, като предлагат по-гъвкави и ефективни решения.
В същото време, предизвикателствата остават – необходимостта от по-добро разбиране на взаимодействието между симулация и реалност, оптимизация на изчислителните ресурси и гарантиране на безопасността при работа с хора. Продължаващите изследвания и разработки ще бъдат ключови за успешното внедряване на тези технологии в практиката.



